智能控制系统与传感器协同方案在自动化产线中的技术解析
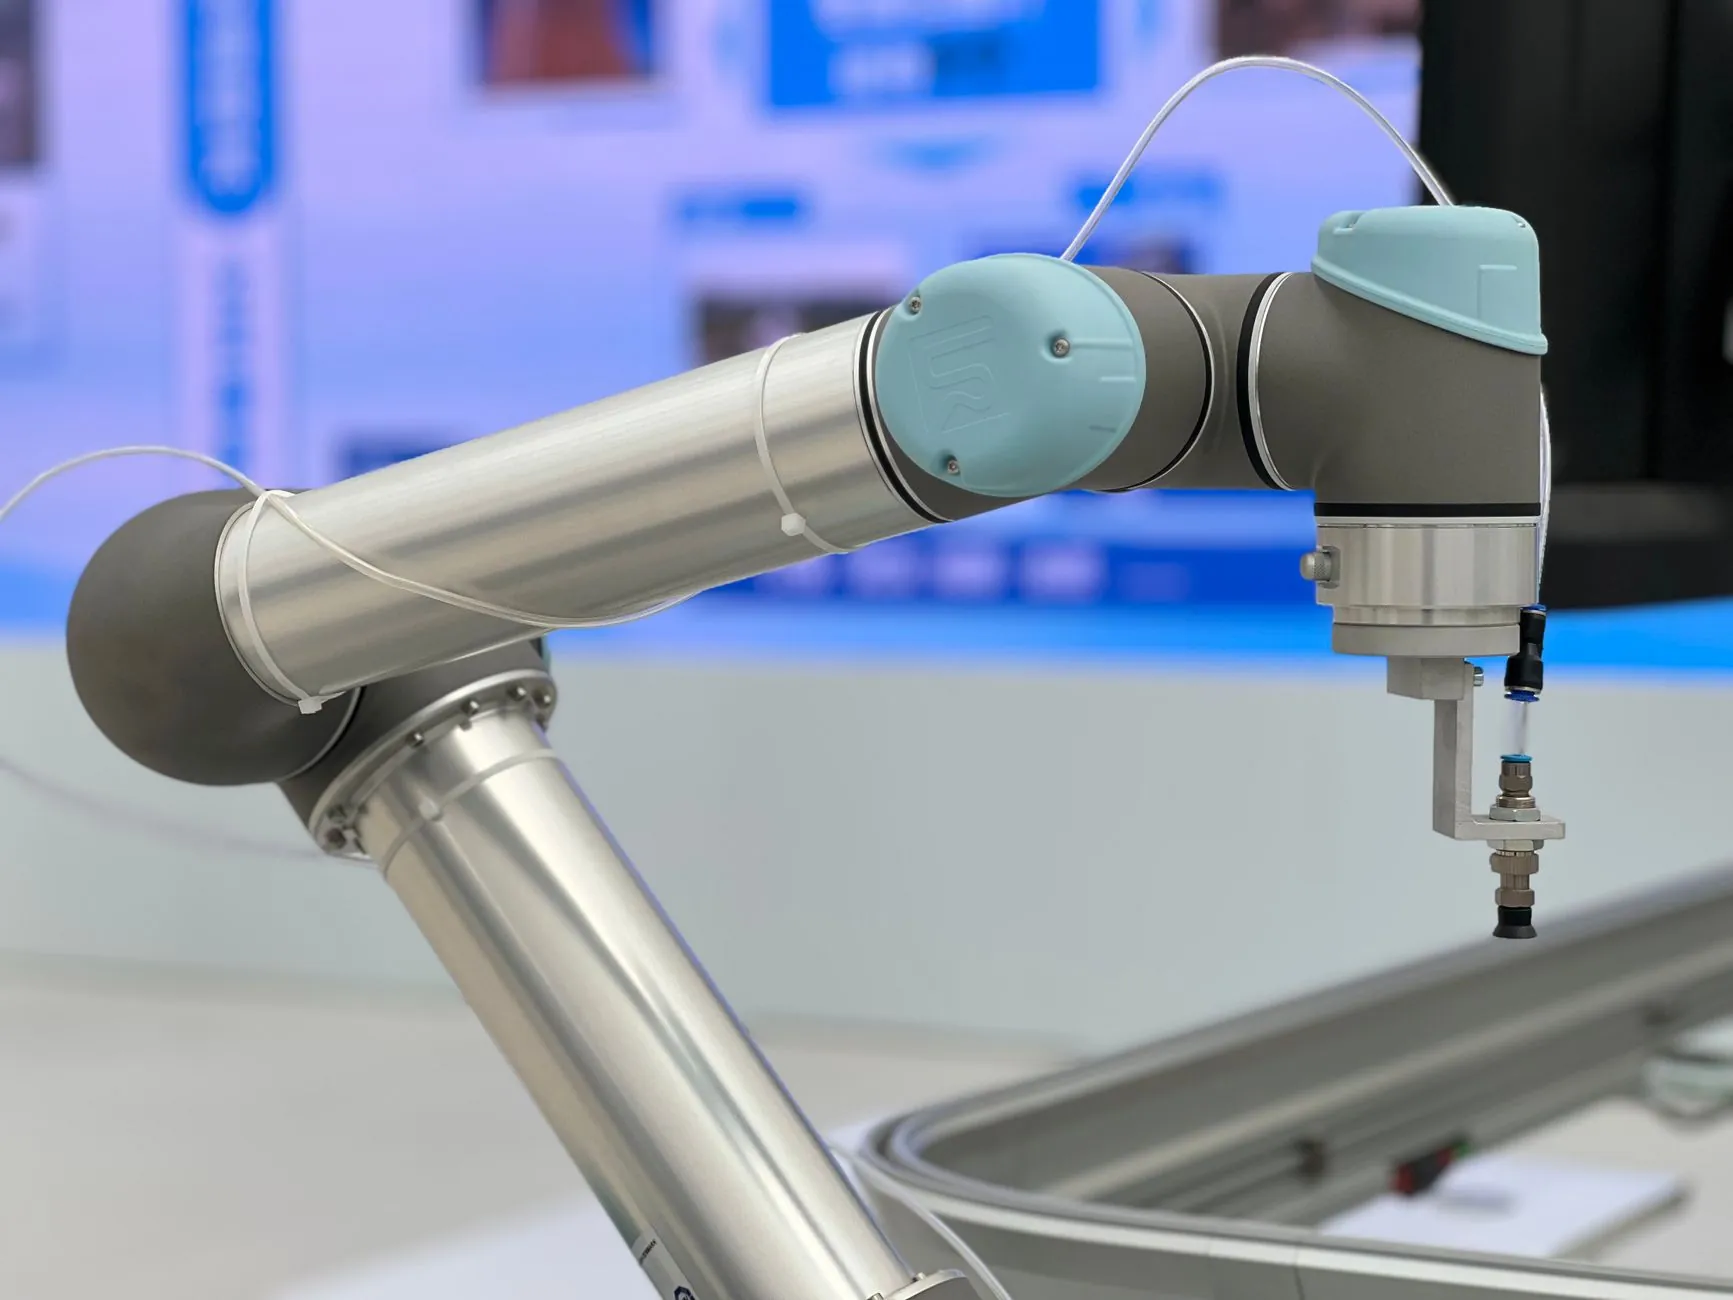
在一条典型的汽车零部件装配线上,节拍时间被压缩到6.8秒,但现场工程师却发现一个棘手问题:工业机器人抓取工件时,力控反馈总有80~120毫秒的滞后,导致薄壁件频繁出现微变形。这不是机器人本体的问题,而是智能控制系统与传感器之间的协同出现了「信息断层」。
一、为什么单点优化解决不了产线节拍瓶颈?
很多工厂在升级自动化设备时,习惯单独替换某个环节——换一台更快的机器人、加一组高精度激光传感器。但实际效果往往打折。原因在于:控制层与感知层的数据刷新率不匹配。例如,EtherCAT总线周期可做到250微秒,而部分国产模拟量传感器响应时间仍在2~5毫秒,差距被逐级放大后,形成执行端的「抖动」。
更深层的问题是,传统PLC扫描机制采用轮询方式读取传感器,当I/O点数超过128点时,单次扫描周期可能突破8毫秒。对于高速贴装或焊接跟踪场景,这个延迟足以让良率下降3~5个百分点。
二、协同方案的技术内核:时间敏感网络与边缘计算
当前主流的解决路径是引入智能设备层面的时间敏感网络(TSN)与边缘控制器。具体做法包括:
- 统一时钟基准:采用IEEE 802.1AS协议,让传感器、驱动器、控制器共享同一时钟源,同步误差控制在±50纳秒以内。
- 数据优先级调度:将力觉、视觉等关键传感器数据标记为高优先级帧,绕过普通TCP/IP队列,直达控制内核。
- 边缘侧预处理:在靠近工业机器人的网关处完成滤波、坐标变换和异常剔除,仅上传特征值而非原始波形,降低总线负载40%以上。
华郡智能科技在沈阳某航空零部件项目中,将上述方案部署于五轴加工中心上下料单元,智能控制系统的响应节拍从12毫秒降至3.5毫秒,工件磕碰率趋近于零。
三、对比:集中式控制 vs 分布式协同
传统集中式控制将所有传感器接入中央PLC,布线成本低但扩展性差,一旦某路传感器故障,可能拖垮整条自动化设备线。分布式协同方案在每个工位配置微型边缘节点,节点间通过TSN交换数据。代价是初期硬件成本增加约18%,但换型时间缩短60%,且支持热插拔维护。
从投资回报看,年产10万件以上的产线,分布式协同通常能在14~18个月内收回增量成本。
四、给一线工程师的三条落地建议
- 先测抖动,再选方案:用示波器抓取传感器输出与执行器指令的时间差,若抖动超过控制周期的1/3,优先升级同步机制而非换传感器。
- 保留模拟量冗余:在关键力控或视觉工位,同时接入模拟量与总线型传感器,通过智能控制系统做交叉验证,避免单点失效。
- 从单站验证起步:不要一次性改造整线。选一个节拍最紧、良率最低的工位做试点,积累TSN配置参数后再横向复制。
协同方案的本质不是堆砌高端智能设备,而是让感知、决策与执行在同一个时间域内对话。做到这一点,产线的柔性化和良率提升才是可持续的。