工业机器人如何选型?沈阳制造企业产线自动化升级的关键考量

在沈阳制造业向智能化转型的过程中,产线自动化升级已不是"要不要做"的问题,而是"怎么选对"的问题。不少企业在引进工业机器人时,容易陷入只看价格或只盯品牌参数的误区,忽略了自身工艺节拍、工件特征与后续扩展需求。选型偏差带来的后果往往在集成阶段才暴露:要么节拍达不到设计产能,要么末端执行器与工件不匹配,甚至因为通讯协议不兼容导致整条自动化设备链路反复调试。
从工艺需求反推机器人本体参数
选型的第一步不是翻样本,而是梳理工艺。需要明确的核心数据包括:有效负载(含末端执行器重量)、工作半径、重复定位精度以及节拍要求。以沈阳常见的汽车零部件搬运场景为例,若工件重15kg、夹具重8kg,则机器人额定负载应留有20%以上余量,选25kg级而非20kg级。节拍方面,并联机器人(Delta)在轻小件分拣中可达每分钟120次以上,而六轴串联机器人在同等负载下通常只有其一半左右。
另一个容易被忽视的参数是臂端惯性矩。当末端执行器偏长或偏心时,即使负载在额定范围内,也可能超出关节允许的转动惯量,导致减速机异常磨损。这个细节在选型阶段若不核算,后期维护成本会显著上升。
智能控制系统与传感器的匹配逻辑
机器人本体只是执行端,真正决定产线柔性的是智能控制系统与传感器的协同水平。当前主流方案中,PLC与机器人控制柜的通讯方式直接影响集成难度:EtherCAT实时性优于Profinet,而CC-Link IE在日系设备生态中更常见。选型时需确认机器人是否支持企业现有控制架构,避免额外增加协议转换模块。
传感层面,力控传感器适合装配、打磨等接触式工艺;2D/3D视觉则用于定位抓取和在线检测。如果产线未来需要混线生产多种型号,建议优先选择支持外部传感器实时反馈的机器人型号,而非仅靠示教点位运行。
- 搬运码垛:优先看负载与工作半径,精度要求相对宽松
- 弧焊/点焊:关注臂展与焊枪姿态可达性,需专用焊接软件包
- 装配拧紧:重复定位精度需≤±0.02mm,建议配力控
- 视觉分拣:需开放通讯接口,支持视觉引导动态抓取
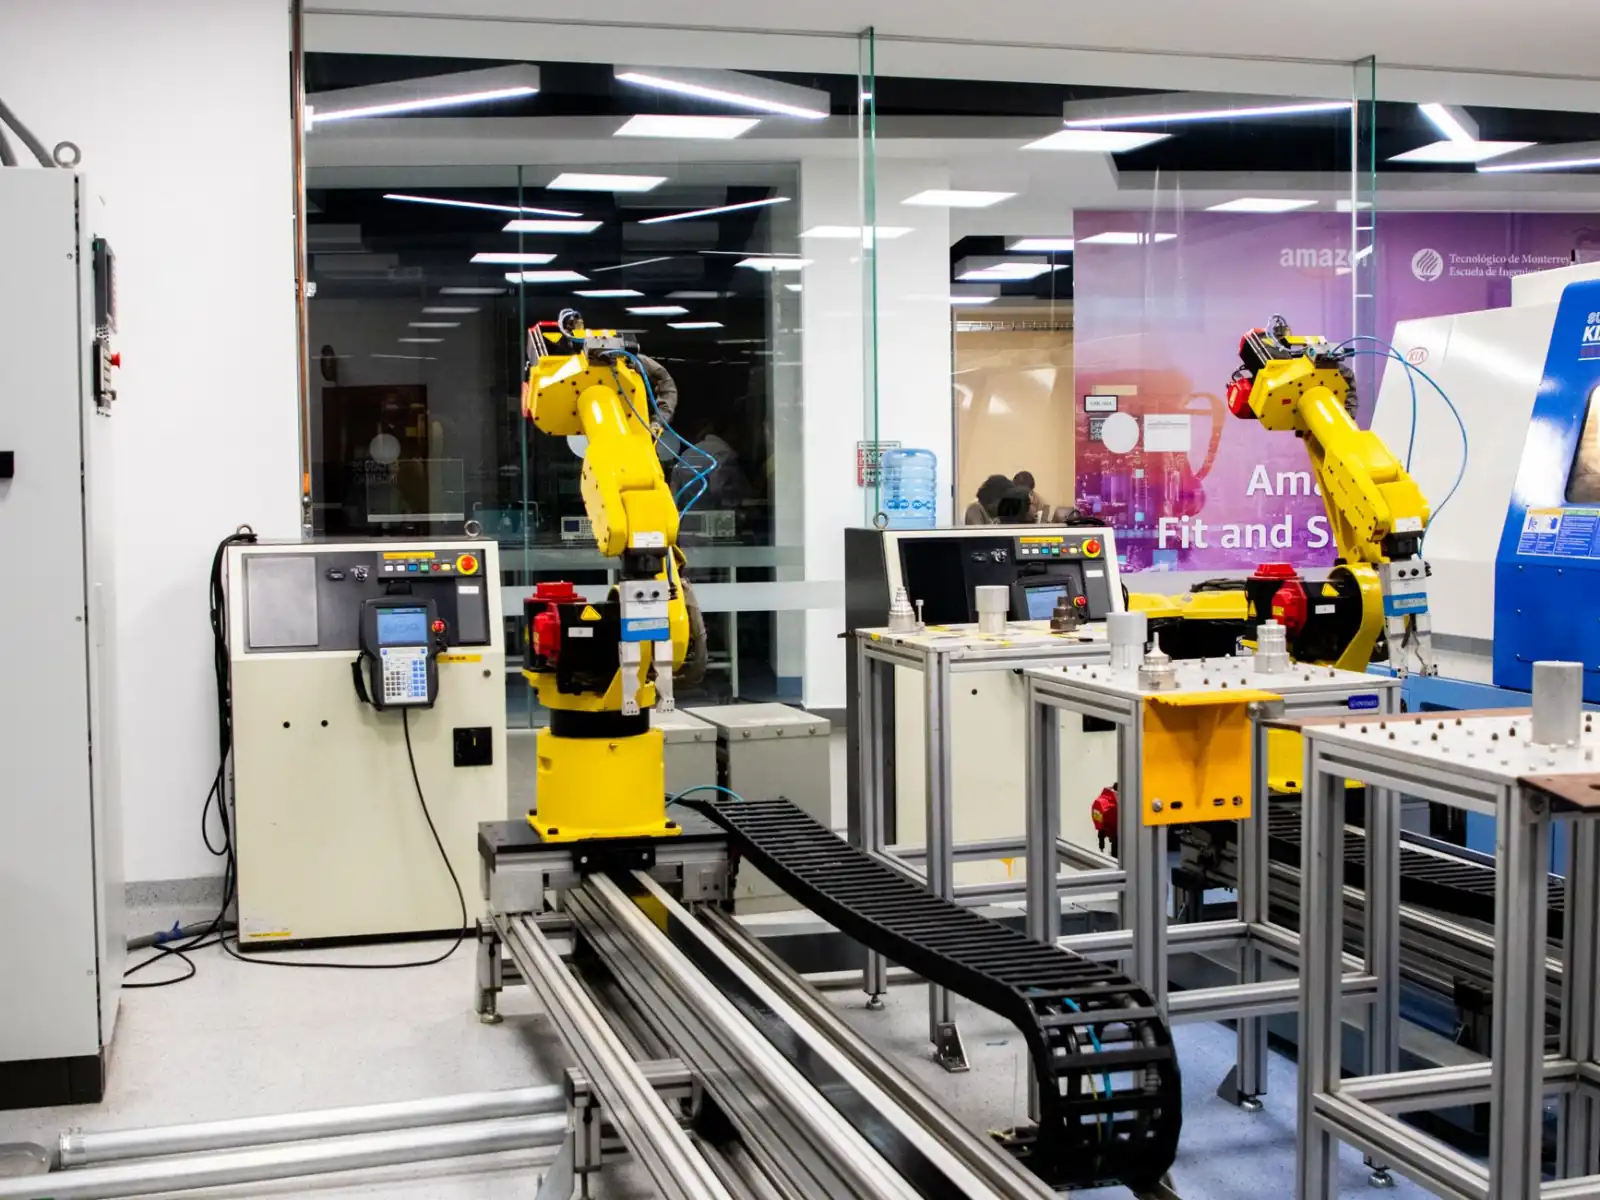
集成商能力比品牌更重要
同一品牌的机器人,不同集成商交付的效果可能差距很大。评估集成商时,重点看其是否具备同类工艺的落地案例、是否自有智能设备调试团队、以及售后响应半径。沈阳本地制造企业还应考虑备件供应周期——进口品牌部分减速机备件周期可达4-6周,而国产品牌通常能压缩到1周以内。
常见问题方面,企业最常遇到的是"机器人买回来精度够,但整线节拍不达标"。这通常不是机器人本身的问题,而是上下料机构、输送线与机器人之间的节拍匹配没做好。建议在方案阶段要求集成商提供仿真节拍报告,而非仅凭经验估算。
产线自动化升级的核心逻辑,是让工业机器人、自动化设备与智能控制系统形成节拍一致、通讯顺畅的整体。选型时把工艺数据摆在品牌之前,把集成能力摆在价格之前,后续的调试与达产才会顺利。