2025年沈阳制造业智能化改造中工业机器人选型要点分析
2025年,沈阳制造业的智能化改造已进入深水区。与五年前“先上设备再说”的粗放模式不同,如今企业在为产线引入工业机器人时,面临的不再是“要不要用”的抉择,而是“怎么选、怎么配、怎么与既有系统咬合”的系统性工程。从我们华郡智能科技今年上半年接触的辽沈地区二十余个改造项目来看,选型失误导致的返工成本,往往占项目总投入的15%以上。这其中的核心矛盾,早已不是机器人本体性能的比拼,而是智能控制系统与现场工艺的适配深度,以及传感器数据流与生产节拍的协同效率。
一、负载、臂展与重复定位精度:别只看样本参数
很多采购方习惯直接对标样本上的额定负载和最大臂展,但在实际沈阳工厂的工况里,这恰恰是最容易踩坑的地方。比如某汽车零部件车间需要搬运40kg的变速箱壳体,样本上六轴机器人额定负载50kg看似绰绰有余,却忽略了末端工装夹具、抓取偏心距带来的扭矩损耗,以及高速运行时的动态惯量。我们建议在选型初期就用传感器实测工件重心偏移量,再反推需要的实际扭矩余量,通常要留出至少30%的冗余。另外,重复定位精度±0.05mm和±0.02mm之间的价差可达数万元,但对焊接、涂胶工艺而言,0.03mm的差异直接决定良品率,而对码垛作业则毫无意义。别为用不上的精度买单,也别在关键工序上省这笔钱。
至于臂展,不要只看水平最大半径。沈阳老厂区普遍层高有限,且产线间距紧凑,要重点核查机器人在低位、高位姿态下的奇异点区域是否与现有工装干涉。我们遇到过客户买了长臂展机型,结果在上下料工位转身时与安全围栏硬碰,最后不得不重新设计基座高度的案例。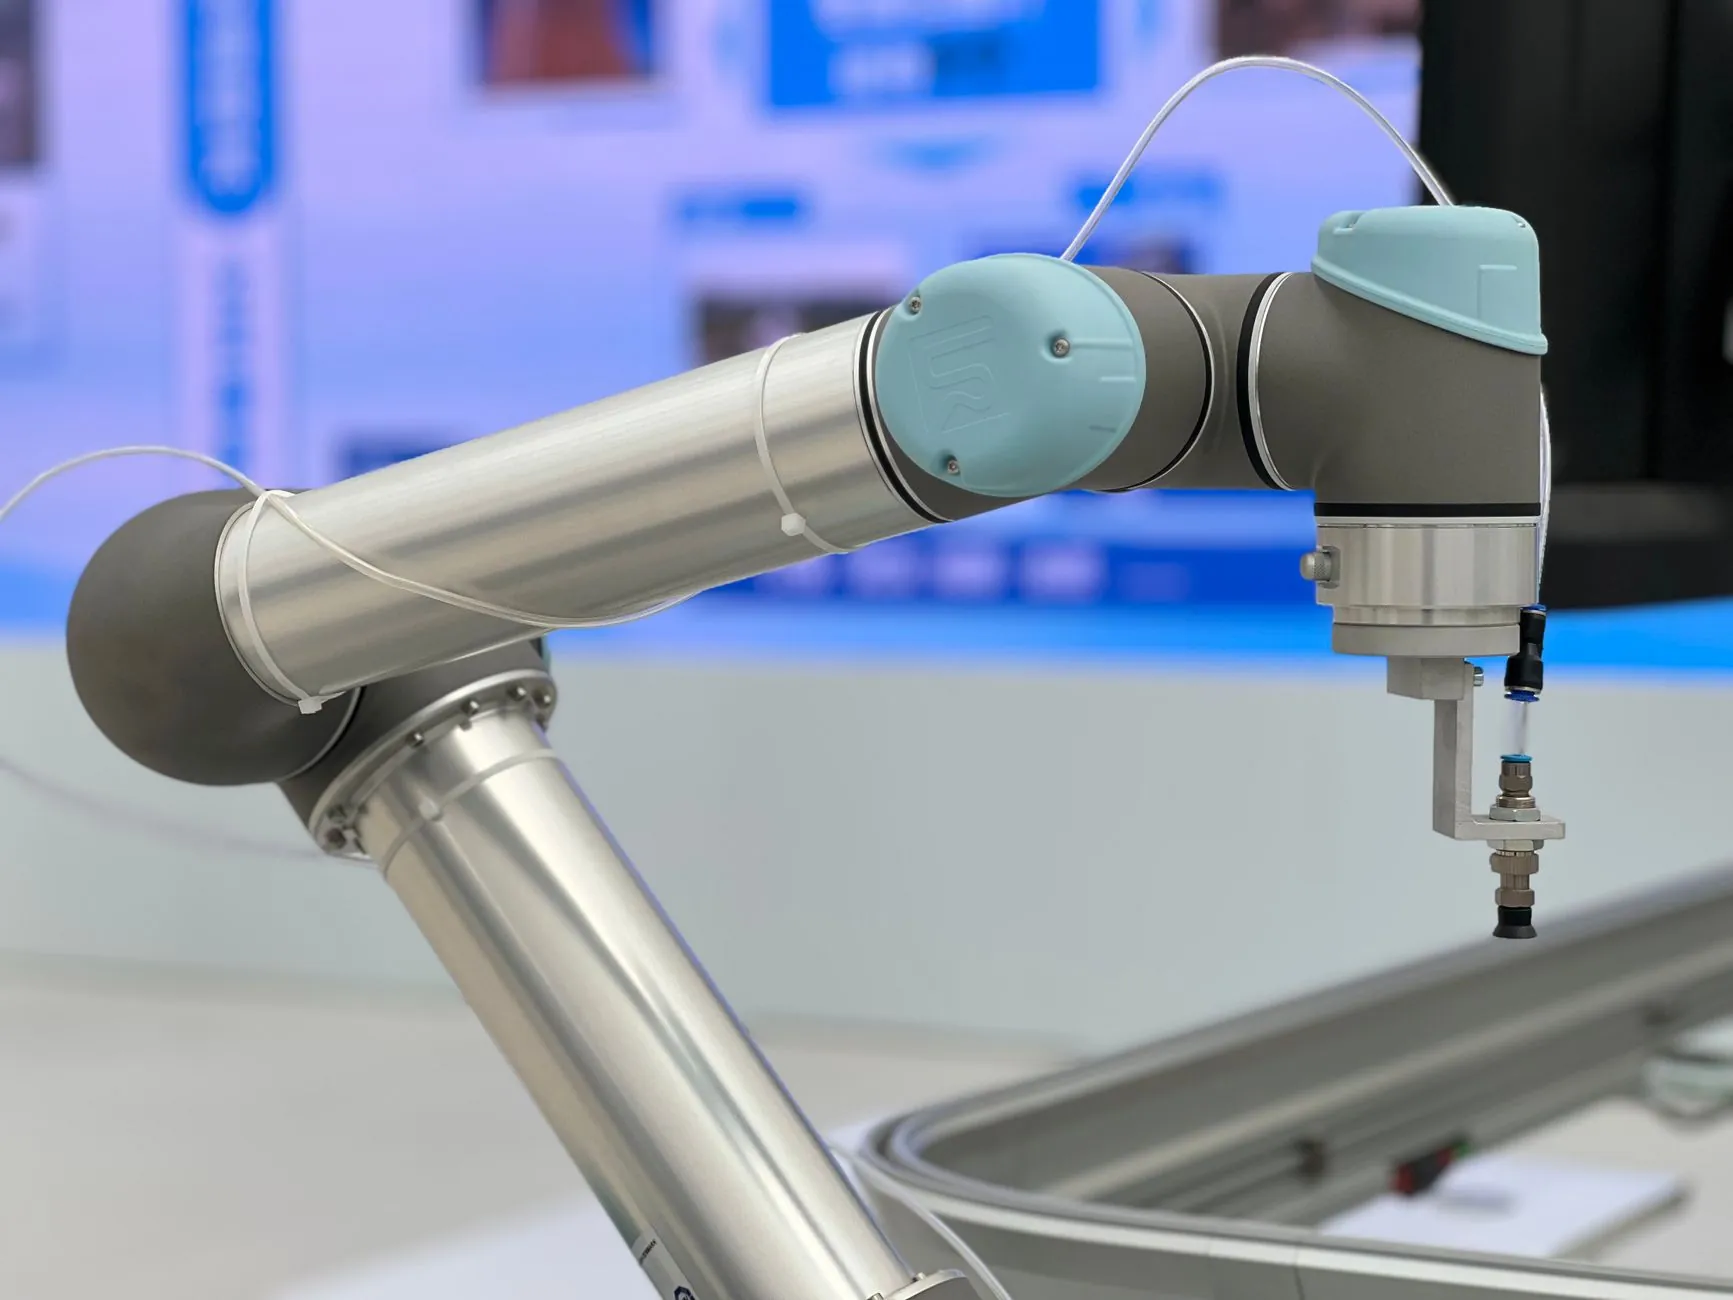
二、智能控制系统与传感器融合:决定产线“智商”
2025年的工业机器人选型,本质上是选一套智能控制系统的生态。单纯比拼伺服响应速度已经过时,关键要看控制器对外部传感器数据的融合能力。比如视觉引导抓取,不少控制系统虽然宣称支持,但实际在沈阳冬季车间光线变化剧烈、粉尘环境干扰下,视觉识别成功率会从99%骤降到93%左右。这个差距就体现在控制器的算法鲁棒性上。建议在技术协议中明确要求:必须在现场光照条件下进行48小时连续抓取测试,用真实数据说话,而不是实验室的理想环境。
另外,自动化设备之间的联调越来越依赖OPC UA或Profinet协议,但很多机器人控制器对第三方设备的兼容性并不像宣传的那样“即插即用”。某企业采购的焊接机器人,与原有PLC通讯时,仅握手时间就延迟了200ms,直接导致节拍从90秒拉长到95秒。选型时务必让供应商提供与现场主流PLC的通讯测试报告,最好能带着程序去实地跑一遍。
选型中容易忽略的三个“隐性成本”
- 备件周期:进口品牌谐波减速器货期通常8-12周,而国产优质替代件只需2-3周。对于连续生产的企业,停机一周的损失可能就超过省下的采购差价。
- 编程门槛:沈阳不少工厂的一线技术员更熟悉梯形图,如果机器人示教器交互逻辑过于复杂,后期改换产线型号时,内部团队根本改不动程序,每次调整都得等外部工程师到场,时间成本极高。
- 能耗与管理:一台200kg级机器人满负荷运行功耗约8-10kW,在峰谷电价政策下,若智能控制系统能实现待机功耗自动降至1kW以下,一年单台可省电费近2万元。
还有一个高频问题:工业机器人是否需要接入MES系统?答案几乎总是需要。但请注意,很多老牌机器人自带的MES接口模块需要额外付费授权,且数据颗粒度粗糙。建议在采购合同中明确要求开放底层寄存器地址,方便后续自己二次开发,否则等产线数字化升级时,你会发现数据被“锁”在黑盒里。
三、常见选型误区与现场验证方法
误区一:盲目追求“六轴万能”。在沈阳的机加工行业,四轴机器人配合地轨反而比六轴更稳定,且成本低25%以上。误区二:忽略防护等级。铸造车间必须选IP67以上,但精密装配车间IP54就够,过高的防护反而影响散热和维修便利性。最有效的验证方式,是要求供应商提供同行业(最好是东北地区)的落地案例,并亲自去现场查看设备运行半年以上的实际状态——看焊缝一致性、看轴承是否有异响、看控制柜内部灰尘积聚情况,这些细节比任何PPT都真实。
最后提醒一点:智能设备的采购不是终点,而是持续优化的起点。建议将传感器校准周期、控制系统固件升级服务、以及远程诊断响应时间(以小时为单位)写入维保合同。沈阳制造业的改造浪潮才刚刚开始,选对一台好机器人,远比选一台贵的机器人重要得多。